
编者按
在机器人领域,空中飞行与水下游泳长期是两套截然不同的技术体系:无人机追求轻量、气动效率与高速控制,水下机器人则强调耐压、密封、浮力调节与低阻外形。然而自然界早已给出跨介质运动的范本——海鸥、海鹦等海鸟能够从空中俯冲入海,在水下追逐鱼群,再跃出水面飞走。MIT Technology Review 报道,MIT 与瑞士洛桑联邦理工学院(EPFL)的工程师正尝试把这种能力转化为机器人设计。这不仅是仿生学的一次有趣演示,更可能打开水空两栖机器人走向实际应用的大门。
从海鹦到“机器海鹦”
海鹦是典型的跨介质运动高手。它们在陆地和空中并不以速度见长,却能以短而快的翅膀在空中灵活飞行;入水后,翅膀又像鳍一样摆动,推动身体在水下潜游。海鸥同样具备从空中扎入海面、短暂潜水再起飞的能力。对工程师而言,这类动物最吸引人的地方不是单一性能,而是“切换能力”:同一套身体结构,要在空气和水两种密度、阻力、浮力完全不同的环境中都保持可控。
“水比空气密度高约1000倍,因此在这两种介质中运动需要非常不同的力学机制——至少人们通常这样认为。”——原文摘要意译
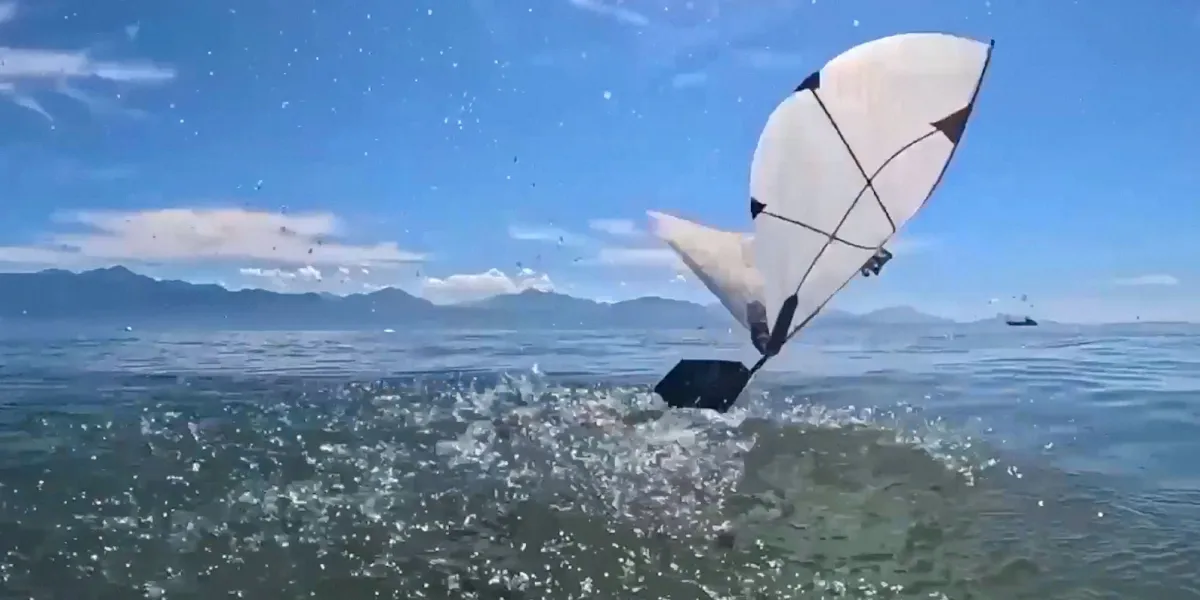
MIT 与 EPFL 团队的研究切入点,正是打破这种“通常认为”。据原文信息,工程师们希望让机器人像海鹦一样完成俯冲、水下航行和重新升空。换句话说,机器人不能只是“会飞的无人机加一个防水壳”,也不能只是“水下机器人装上一对翅膀”,而需要在推进、结构、控制和能源系统上做跨介质重构。
水空两栖为何难
首先难在推进。空中推进强调低密度介质中的高转速或高频扑动,水下推进则要应对高密度、高阻力环境,需要更大的推力和不同的桨叶/翼面角度。若直接用同一套螺旋桨,空中效率可能尚可,水下却容易空化、过载或效率骤降;若为水下优化,空中飞行又可能变得笨重。仿生海鹦的思路是让“翅膀”具备变形或变桨能力:空中高频扑动,水下改变攻角或折叠形态,以类似鳍的方式划水。
其次是水空界面冲击。机器人从空中入水时,要承受瞬时冲击载荷;从水下跃出时,又要克服表面张力和浮力变化。密封、耐压和轻量化之间存在矛盾:耐压壳体越厚越重,飞行能量代价越高;过于轻量又难以承受水下压力。第三是浮力控制。水下机器人通常依靠压载舱或推进器实现上浮下潜,而飞行器对重量极其敏感,如何用最小质量实现可控浮力,是跨介质设计的核心难题之一。
此外还有通信与导航。空中可使用无线电和卫星定位,水下则主要依赖声学通信,带宽低、延迟大;水空切换时,感知系统还要适应光线、折射和介质变化。能源同样是瓶颈:既要支撑飞行巡航,又要支持水下机动,电池重量和续航之间很难平衡。
仿生策略的潜力
从公开摘要看,MIT 与 EPFL 的方案带有鲜明的仿生色彩:以海鹦等海鸟为原型,探索可重构的翼面、双模推进和跨介质控制。工程上可能涉及可变形机翼、变桨推进器、防水轻质材料、压载与姿态调节系统,以及能够在两种介质中切换的控制算法。MIT 在机器人、微制造和控制方面积累深厚,EPFL 在仿生机器人、动态系统与材料工程方面也有长期经验,双方合作有助于把生物观察转化为可验证的工程系统。
值得注意的是,跨介质机器人并非全新概念。过去已有研究尝试让无人机潜入水中,或让水下机器人跃出水面,但多数样机在续航、机动性和环境适应性上仍有明显短板。机器海鹦若能在同一平台上兼顾飞行与水下游泳,其价值在于“快速切换”和“近距离作业”:先飞到目标海域,再入水观察或采样,最后返回空中传输数据。这种模式比分别部署无人机和水下机器人更灵活,也能降低船基作业成本。
应用场景与落地挑战
最直接的应用是海洋生态监测。海鹦、海鸥等海鸟常栖息在海岸和岛屿,机器海鹦可以接近鸟群而不惊扰,在水下记录鱼群、水温、盐度等数据,再飞回岸边或船上。它也可用于水质采样、赤潮监测、近海养殖巡检,以及搜救任务中的水面—水下—空中快速搜索。对于海上风电、港口设施等场景,跨介质机器人还能执行水下结构检查和空中巡检的复合任务。
但从实验室原型到可靠产品,仍有不短的距离。海洋环境腐蚀性强、风浪不可预测,机器人需要更高的自主决策能力;水下通信受限,意味着它不能完全依赖远程遥控;频繁出入水对密封结构提出苛刻要求;成本和可维护性也决定其能否规模化部署。更重要的是,仿生设计不能只追求“像”,还要在效率、载荷和可靠性上证明优势。
结语
“机器海鹦”目前更像一个指向未来的技术信号:当机器人开始学习生物跨越介质的能力,水空边界不再是一道硬墙,而是一个可被设计和利用的接口。MIT 与 EPFL 的工作提醒我们,跨介质机器人真正的突破点,可能不在单一推进器,而在结构、材料、控制与能源的系统协同。自然用了数百万年优化海鹦的翅膀,工程师们则要在更短时间内找到可制造、可控制、可部署的版本。下一步值得关注的是,团队能否公布更完整的样机测试数据,以及它在真实海洋环境中的表现。
本文编译自MIT Technology Review
© 2026 Winzheng.com 赢政天下 | 转载请注明来源并附原文链接